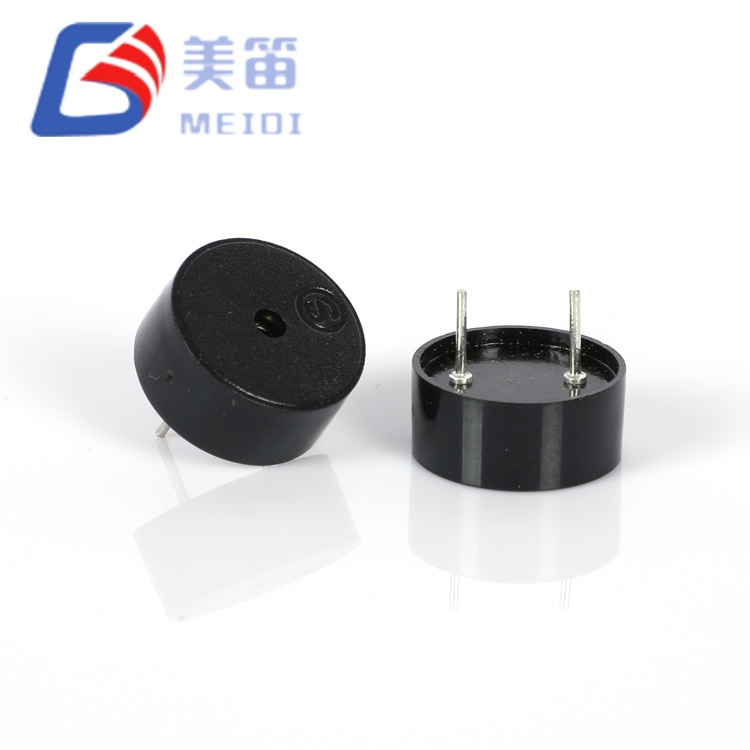
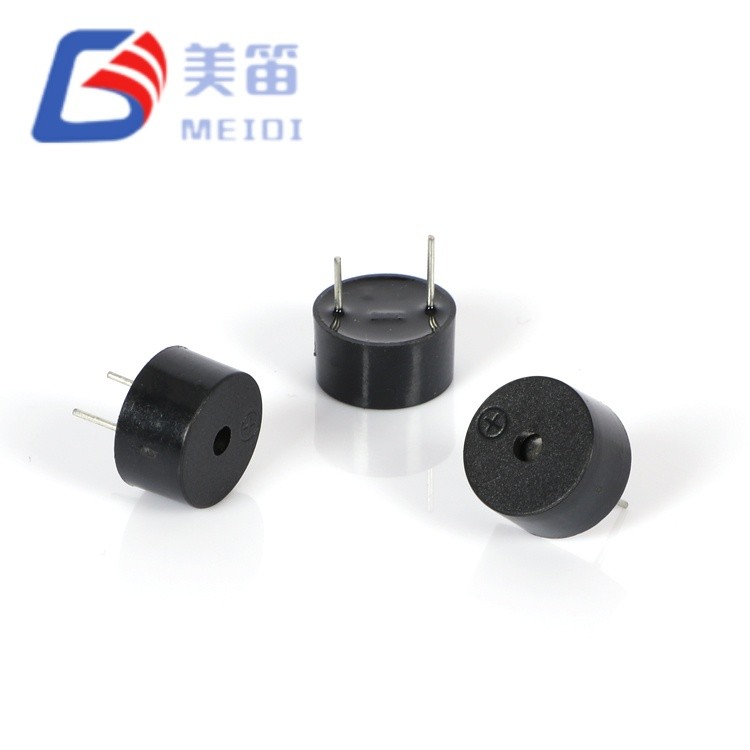
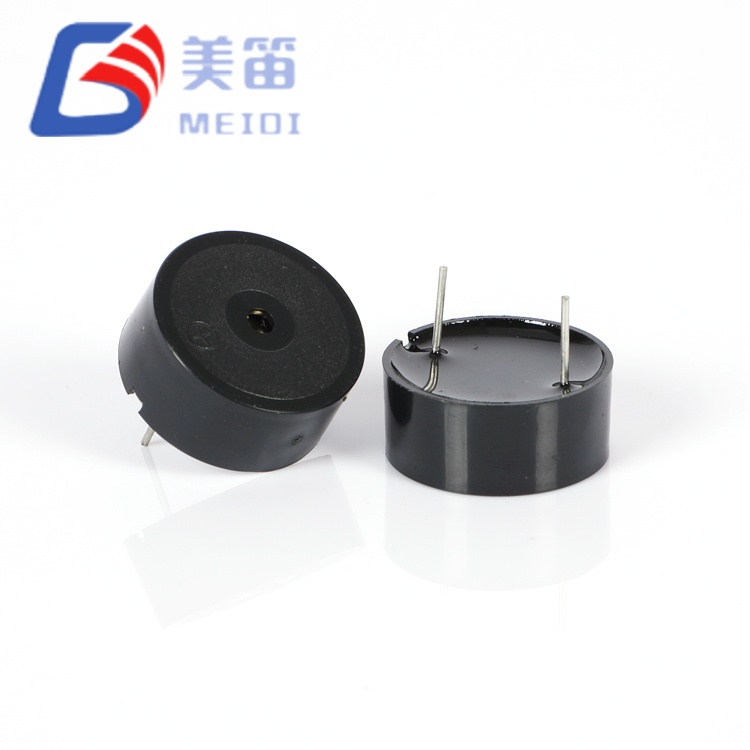
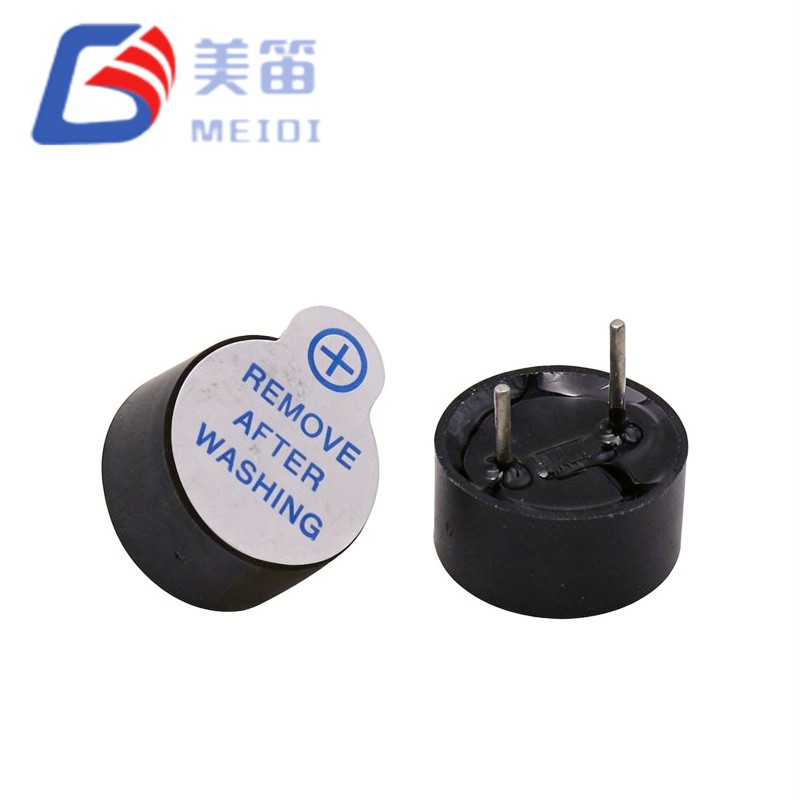
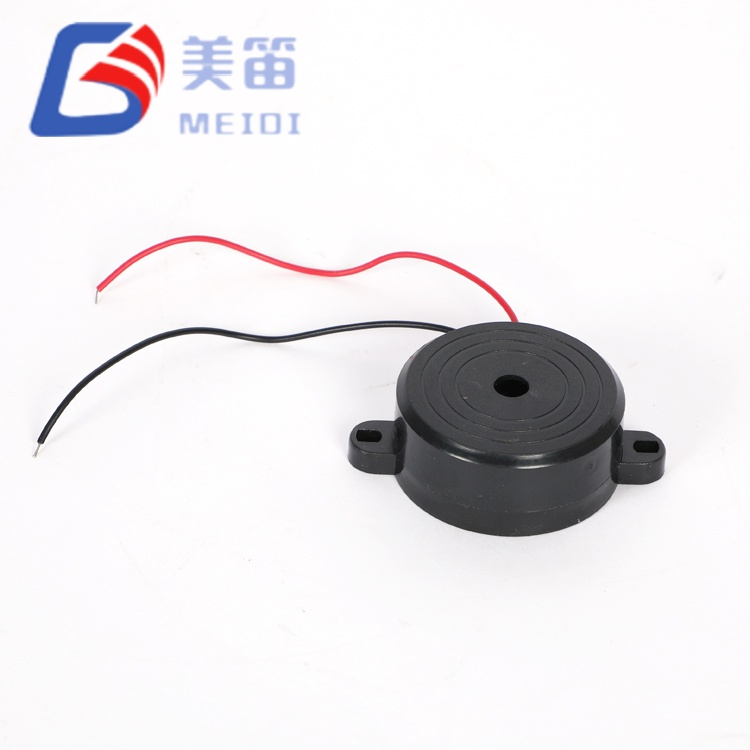
Buzzer pasif magnetik ialah salah satu komponen isyarat boleh didengar yang paling serba boleh digunakan di seluruh elektronik moden. Tidak seperti buzzer aktif yang membawa pengayun dalamannya sendiri, buzzer pasif magnetik bergantung pada isyarat pemacu luaran untuk menghasilkan bunyi. Untuk jurutera, pembeli dan pereka produk, memahami cara buzzer pasif magnet berfungsi ialah langkah pertama ke arah memilih komponen akustik yang betul untuk penggera, panel kawalan, peranti pintar dan peralatan industri. Panduan kejuruteraan 2026 ini menerangkan prinsip kerja, struktur dalaman, kriteria pemilihan dan parameter produk sebenar bagi buzzer pasif magnetik, dan membandingkannya dengan alternatif aktif dan piezoelektrik supaya anda boleh memilih buzzer pasif magnetik yang betul dengan yakin.
1. Apakah itu Buzzer Pasif Magnet?
Buzzer pasif magnetik ialah transduser akustik elektromagnet yang menukar isyarat elektrik kepada bunyi yang boleh didengar. Perkataan "pasif" bermaksud komponen tidak mengandungi pengayun terbina dalam; ia memerlukan isyarat gelombang segi empat sama atau arus ulang-alik untuk bergetar. Perkataan "magnetik" merujuk kepada mekanisme gegelung bergerak: gegelung, magnet kekal, dan diafragma feromagnetik nipis. Oleh kerana buzzer pasif magnetik meninggalkan nada, nada dan melodi di bawah kawalan mikropengawal hos, ia menawarkan lebih banyak fleksibiliti daripada buzzer aktif nada tetap. Ringkasnya, buzzer pasif magnetik ialah sepupu yang "bodoh" tetapi boleh diprogramkan daripada keluarga buzzer—dan kebolehprograman itu adalah kekuatan terbesarnya.
2. Bagaimanakah Buzzer Pasif Magnetik Berfungsi?
Prinsip pengendalian buzzer pasif magnetik adalah berdasarkan elektromagnetisme dan getaran diafragma. Proses ini berlaku dalam lima langkah:
Langkah 1 — Aplikasi isyarat.Pengawal mikro atau litar pemacu khusus menghantar gelombang persegi (PWM) ke dua terminal buzzer pasif magnetik. Gelombang persegi lebih disukai berbanding gelombang sinus kerana tepi tajamnya menukar arus gegelung dengan tegas, meningkatkan kecekapan dan kenyaringan.
Langkah 2 - Penjanaan medan magnet.Arus ulang alik yang mengalir melalui gegelung menghasilkan medan magnet yang turun naik di sekeliling teras.
Langkah 3 — Paksa interaksi.Medan yang berubah-ubah ini berinteraksi dengan medan statik magnet kekal, menolak dan menarik diafragma feromagnetik ke arah dan menjauhi magnet pada frekuensi pemacu.
Langkah 4 — Getaran dan bunyi.Diafragma berayun dengan cepat, menyesarkan molekul udara dan menghasilkan gelombang bunyi. Gelombang persegi 2.4 kHz menghasilkan nada 2.4 kHz; kekerapan bunyi ditentukan sepenuhnya oleh isyarat luaran. Inilah sebabnya mengapa buzzer pasif magnetik boleh menghasilkan semula sebarang nada yang anda aturkan.
Langkah 5 - Penalaan resonans.Memandu buzzer pasif magnet berhampiran frekuensi resonan mekanikalnya memaksimumkan tahap tekanan bunyi (SPL) dan kecekapan. Kebanyakan unit bergema antara 2.0 kHz dan 2.7 kHz. Rongga kepungan juga mempengaruhi resonans, jadi prestasi bangku boleh beralih sebaik sahaja buzzer dipasang dalam perumah tertutup.
Sifat "bodoh" ini—dikawal sepenuhnya oleh litar luar—adalah yang mentakrifkan buzzer pasif magnet sebagai pasif, dan itulah sebabnya satu model boleh berfungsi dengan banyak fungsi bunyi.
3. Komponen Utama Buzzer Pasif Magnet
Setiap buzzer pasif magnetik berkongsi empat bahagian teras:
Gegelung.Tembaga berliku mengelilingi gelendong. Apabila arus melaluinya, gegelung menjadi elektromagnet. Rintangan gegelung (DCR) biasanya mengukur 16Ω, 42Ω, atau 140Ω, yang mengawal pengiraan semasa pemacu.
Magnet kekal.Menyediakan medan magnet garis dasar yang berterusan yang medan gegelung bertindak terhadap untuk menggerakkan diafragma.
Diafragma.Plat feromagnetik yang nipis dan fleksibel—selalunya aloi besi nikel—berada tepat di atas magnet. Ia adalah bahagian yang secara fizikal bergetar untuk mengeluarkan bunyi.
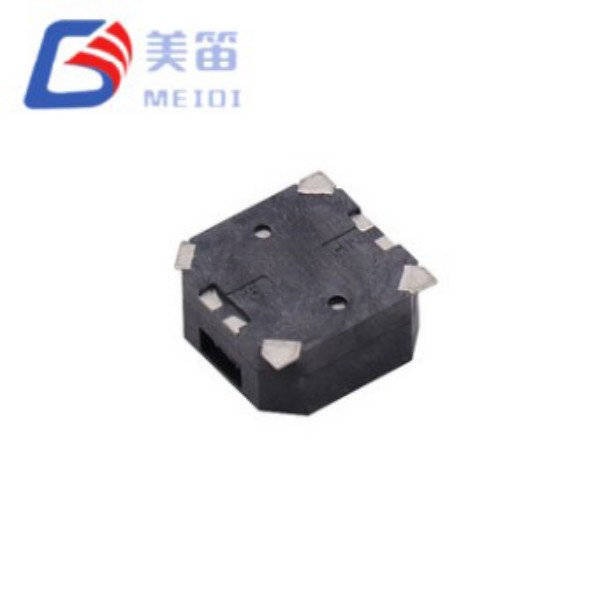
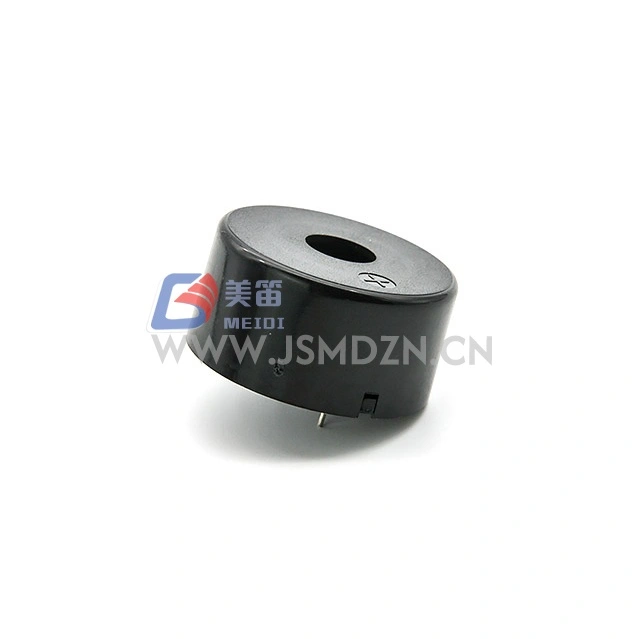
Perumahan.Sarung plastik atau logam yang melindungi bahagian dalam, membentuk keluaran akustik dan mentakrifkan jejak PCB. Saiz biasa terdiri daripada Φ12×8.5 mm hingga 12.0×9.0 mm, dengan pilihan berprofil rendah untuk peranti tipis. Empat bahagian ini mentakrifkan setiap buzzer pasif magnetik di pasaran.
4. Buzzer Aktif vs Pasif: Apakah Perbezaannya?
Perbezaan antara buzzer aktif dan pasif ialah sama ada sumber ayunan tinggal di dalam komponen atau di dalam perisian tegar anda. Pada lembaran data, anda juga boleh melihat syarattransduser(pemacu luaran) danpenunjuk(pemacu dalaman).
Buzzer aktif menyepadukan pengayun dalaman. Gunakan kuasa DC dalam julat terkadarnya dan ia berbunyi bip sendiri pada nada tetap—tiada kod, tiada bahagian tambahan. Buzzer pasif magnetik, sebaliknya, hanya mengandungi gegelung dan diafragma. MCU atau IC pemacu anda mesti menjana bentuk gelombang. Untuk buzzer pasif magnetik, pertukaran adalah mudah: aktif memberikan anda penyepaduan terpantas dan perisian tegar sifar; pasif memberi anda kawalan pic, melodi dan penggera dua nada daripada satu transduser kos rendah.
item
Buzzer Aktif
Buzzer Pasif Magnet
Sumber pemacu
Pengayun dalaman (kuasa DC)
Gelombang persegi luaran / MCU PWM
Nada keluaran
tetap
Ditakrifkan pengguna (kekerapan + tugas)
Keperluan perisian tegar
GPIO hidup/mati
Saluran pemasa / PWM
Reka bentuk nada
Bip / penggera tunggal
Bip, nada, melodi
Penggunaan biasa
Kicauan kuasa hidup, amaran kerosakan
Maklum balas papan kekunci, penggera berbilang peringkat
Buzzer magnetik dan piezoelektrik kedua-duanya mengeluarkan bunyi, tetapi mereka melakukannya secara berbeza. Buzzer pasif magnet menggerakkan gegelung dan magnet; buzzer piezoelektrik melenturkan cakera seramik. Pertukaran praktikal penting untuk pemilihan komponen.
Parameter
Buzzer Pasif Magnet
Buzzer Piezoelektrik
Voltan kendalian
1.5–12 V DC
3–30 V DC
Cabutan semasa
~30–100 mA
2–10 mA
Kekerapan resonans
2.0–2.7 kHz (penuh, nada hangat)
3.0–4.0 kHz (tajam, tonal)
Watak bunyi
Lebih penuh, lebih "seperti pembesar suara"
Lebih tajam, lebih elektronik
SPL @ 10 cm
75–100 dB
80–100 dB
Jejak kaki
Padat silinder / segi empat tepat
Cakera yang sangat nipis
Terbaik untuk
Voltan rendah, nada lebih kaya, tapak bising
Kuasa ultra rendah, peranti nipis
Untuk konteks, pemimpin global seperti Murata dan TDK menetapkan banyak penanda aras dalam komponen piezoelektrik dan elektro-akustik; buzzer pasif magnet kekal sebagai pilihan utama di mana voltan rendah dan nada yang lebih penuh diperlukan. Apabila bajet dan nada kedua-duanya penting, buzzer pasif magnet sering memenangi piezo untuk reka bentuk voltan rendah.
6. Parameter Teknikal Utama untuk Disemak
Apabila menilai buzzer pasif magnetik, baca lembaran data terhadap parameter ini:
Tahap Tekanan Bunyi (SPL).Kenyaringan dalam dB diukur pada 10 cm. Tapak industri mungkin memerlukan 85 dB atau lebih; memastikan SPL melebihi bunyi ambien sekurang-kurangnya 10 dB.
Voltan kendalian (Vp-p).Amplitud puncak ke puncak gelombang segi empat sama yang disyorkan (cth., 3 Vp-p, 5 Vp-p, 12 V)—bukan voltan bekalan DC. Ini ialah amplitud yang mesti diberikan oleh pemandu anda.
Kekerapan resonans.Pandu berhampiran frekuensi ini untuk output dan kecekapan maksimum. Operasi luar resonans membazir kuasa dan merendahkan SPL.
Rintangan gegelung (DCR) dan arus.Gegelung 42Ω pada 5 Vp-p menarik kira-kira 40 mA; saiz transistor pemacu dengan sewajarnya menggunakan undang-undang Ohm (I = V / R).
Perlindungan diod flyback.Oleh kerana buzzer pasif magnetik ialah beban induktif, mematikan pemacu menghasilkan lonjakan voltan belakang-EMF. Diod freewheeling (flyback) yang diletakkan melintasi gegelung melindungi pensuisan MOSFET atau BJT daripada kerosakan.
Jenis terminal.SMD untuk talian pilih dan letak automatik, atau lubang tembus (THT) untuk papan manual dan modular.
7. Model Buzzer Pasif Magnet MEIDI (Parameter Sebenar)
Untuk menjadikan teori itu konkrit, berikut ialah model buzzer pasif magnetik yang mewakili daripada katalog MEIDI, dengan voltan terkadar sebenar, frekuensi resonans, SPL, dan rintangan gegelung yang digunakan dalam pengeluaran. Rintangan gegelung 16Ω / 42Ω / 140Ω memetakan kepada keluarga pemacu 3 V / 5 V / 12 V biasa.
Model
Saiz (mm)
Dinilai V
Kekerapan Resonans
SPL @ 10cm
Gegelung R (Ω)
Arus Maks
HN-12012.4KHZ-16R
12.0×9.0
3 V
2400 Hz
≥85 dB
16±5
≤80 mA
HN-12062.4KHZ
12.0×9.0
5 V
2400 Hz
≥85 dB
42±5
≤60 mA
HN-120652.7KHZ-42R
12.0×6.5
5 V
2700 Hz
≥85 dB
42±5
≤60 mA
HN-12085-16R
Φ12×8.5
3 V
2048 Hz
≥85 dB
16±4
≤50 mA
HN-12122KHZ-140R
12.0×9.0
12 V
2000 Hz
≥85 dB
140±10
≤40 mA
Semua model yang disenaraikan ialah buzzer pasif elektromagnet (magnet) yang dihasilkan di bawah sistem ISO 9001 / ISO 14001 dan mematuhi RoHS, REACH dan CE. Ciri elektrik penuh, lukisan garis besar dan lengkung SPL tersedia pada setiap halaman produk dan dalam lembaran data yang boleh dimuat turun. Lihatkatalog buzzer pasif magnetikuntuk julat lengkap.
8. Mengapa Memilih Buzzer Pasif Magnet?
Buzzer pasif magnet menawarkan beberapa kelebihan yang menjadikannya pilihan lalai untuk banyak reka bentuk:
Fleksibiliti kekerapan.Tukar isyarat pemacu dan satu model berfungsi dengan banyak fungsi—penggera, pengesahan, malah melodi mudah.
Keberkesanan kos.Satu transduser murah yang dikawal oleh MCU sedia ada mengalahkan beberapa buzzer aktif nada tetap.
Saiz padat.Pakej seperti Φ12×8.5 mm muat pada peranti mudah alih dan boleh pakai yang terhad ruang.
Operasi voltan rendah.Berfungsi dari 3 V, sesuai untuk produk berkuasa bateri.
Panjang umur.Tiada pengayun dalaman gagal; pembinaan mekanikal yang ringkas memberikan kebolehpercayaan jangka panjang yang kukuh.
Itulah sebabnya buzzer pasif magnetik sesuai dengan produk pengguna dan industri.
9. Tempat Buzzer Pasif Magnet Digunakan
Buzzer pasif magnetik muncul di mana-mana peranti mesti didengari. Aplikasi biasa termasuk:
Sistem penggera dan keselamatan (pencerobohan, kebakaran, pengesanan gas)
Elektronik automotif (peringatan tali pinggang keledar, amaran pintu terbuka, sensor letak kereta)
Elektronik pengguna (telefon, tablet, boleh pakai, perkakas rumah)
IoT dan nod rumah pintar (bip status, nada berpasangan, makluman penyelenggaraan)
Dalam setiap kes, buzzer pasif magnet menyediakan maklum balas boleh didengar kos rendah dan boleh dipercayai yang berfungsi walaupun dalam persekitaran yang terang atau bising di mana penunjuk visual gagal. Buzzer pasif magnet menyelesaikannya dengan bunyi yang ringkas dan kos rendah.
10. Cara Memilih Buzzer Pasif Magnet yang Betul
Gunakan senarai semak ini untuk memadankan buzzer pasif magnetik dengan produk anda:
Faktor pemilihan
Perkara yang perlu disahkan
Voltan bekalan / pemacu
Padankan sistem 3 V, 5 V atau 12 V; mengesahkan penilaian Vp-p
Kenyaringan yang diperlukan
SPL @ 10 cm mesti mengalahkan bunyi ambien sebanyak 10 dB
Kekerapan
Pilih model yang frekuensi resonansnya sesuai dengan pendengaran dan kepungan manusia
Bajet semasa
Transistor pemacu saiz untuk arus gegelung 30–100 mA
Melekap
SMD untuk automasi, THT untuk papan yang boleh diservis
Persekitaran
Periksa suhu operasi dan perlindungan kemasukan
Sebagai contoh praktikal, model kompak 9×5.5 mm MEIDI HNB-09A05 berjalan pada 5 V DC, memberikan 82 dB @ 10 cm dalam jejak SMD kecil—sesuai untuk reka bentuk mudah alih dan boleh pakai yang terhad ruang. Untuk pilihan 12.0×9.0 mm 5 V, HN-12062.4KHZ bergema berhampiran 2.4 kHz pada ≥85 dB dengan gegelung 42Ω. LihatHalaman model 9.5×5.5 mm, yangsenarai model penuh, atauhubungi pasukan kamiuntuk sampel.
11. Masalah dan Penyelesaian Biasa
Terlalu senyap.Untuk buzzer pasif magnetik, biasanya voltan pemacu atau arus terlalu rendah, atau frekuensi di luar resonans. Pandu pada Vp-p yang dinilai berhampiran resonans.
Tiada bunyi.Semak kekutuban, sahkan MCU sebenarnya mengeluarkan gelombang persegi, dan sahkan transistor pemacu sedang bertukar.
Nada herot.Tambah diod flyback dan sahkan pemandu boleh membekalkan arus gegelung tanpa kendur.
Buzzer disekat.Pastikan kepungan tidak menutup port bunyi; saiz rongga menjejaskan resonans dan boleh meredam keluaran.
12. Bagaimana MEIDI Menyokong Penyumberan Buzzer Anda
Dengan pengalaman eksport selama 15 tahun, MEIDI (Jiangsu Huaneng Electronics) membekalkan model buzzer pasif magnetik dalam pakej SMD dan lubang telus, daripada keluarga pemacu 3 V hingga 12 V, dengan SPL sehingga 100 dB. Semua produk dihasilkan di bawah sistem ISO 9001 dan ISO 14001 dan mematuhi keperluan RoHS, REACH dan CE. Terokai sepenuhnyakatalog buzzer pasif magnetikatauhubungi pasukan kamiuntuk sampel dan spesifikasi tersuai.
13. Soalan Lazim
Bagaimanakah cara saya memandu buzzer pasif magnetik dari MCU?
Gunakan pin pemasa/PWM untuk mengeluarkan gelombang persegi pada frekuensi yang dikehendaki, kemudian tukar gegelung melalui transistor atau MOSFET. Kebanyakan pin MCU GPIO tidak boleh mendapatkan sumber 30–100 mA yang diperlukan oleh buzzer pasif magnetik, jadi peringkat pemandu diperlukan.
Bolehkah buzzer pasif magnet memainkan melodi?
ya. Oleh kerana nada ditetapkan oleh isyarat luaran, anda boleh menyusun frekuensi yang berbeza untuk mencipta melodi, penggera dua nada atau bip pengesahan berbeza daripada satu buzzer pasif magnetik.
Magnetik atau piezo—yang manakah harus saya pilih?
Pilih buzzer pasif magnetik untuk sistem voltan rendah, nada lebih kaya dan persekitaran yang bising. Pilih piezo apabila kuasa ultra rendah dan profil nipis paling penting.
Mengapakah buzzer pasif magnet saya senyap?
Punca yang paling biasa ialah arus pemacu yang tidak mencukupi, kekerapan luar resonans atau port bunyi yang disekat. Pandu pada Vp-p yang dinilai berhampiran frekuensi resonans dan pastikan port bersih.
Apakah pensijilan yang perlu ada pada buzzer berkualiti?
Cari sistem pembuatan ISO 9001 dan ISO 14001, serta pematuhan RoHS, REACH dan CE. Ini mengesahkan keselamatan bahan dan kualiti pengeluaran yang konsisten untuk pasaran eksport.
Kesimpulan
Buzzer pasif magnetik ialah komponen boleh didengar yang mudah, boleh dipercayai dan sangat fleksibel. Dengan memahami cara ia berfungsi—gegelung, magnet dan diafragma yang didorong oleh gelombang segi empat sama luaran—dan menyemak parameter sebenar seperti voltan terkadar, frekuensi resonans, SPL dan rintangan gegelung, anda boleh memilih model yang betul, mereka bentuk litar pemacu selamat dengan perlindungan diod balik terbang yang betul dan menyampaikan maklum balas bunyi yang jelas dalam mana-mana produk. Semak imbasJulat buzzer pasif magnet MEIDIatauhubungi pasukan kamiuntuk sokongan kejuruteraan dan sampel.
Kami menggunakan kuki untuk menawarkan anda pengalaman menyemak imbas yang lebih baik, menganalisis trafik tapak dan memperibadikan kandungan. Dengan menggunakan tapak ini, anda bersetuju dengan penggunaan kuki kami. Dasar Privasi